



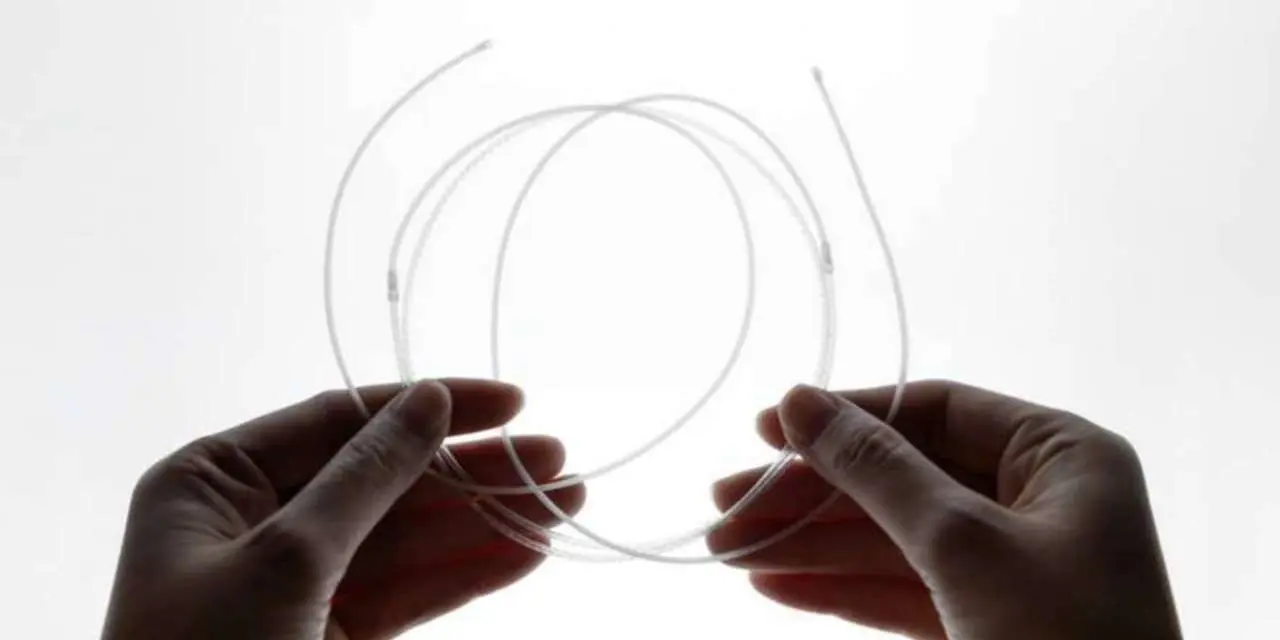
Группа инженеров из MIT Media Lab вместе с коллегами из Политехнического университета Бари (Италия) создала искусственные мышечные волокна, которые двигают механизмы без обычных моторов, внешнего насоса или громоздкой гидравлической установки. Всё работает почти бесшумно: нет знакомого гула сервоприводов (электромоторов с редукторами), которые сейчас используются для движения роботов или других механических устройств.
Рычаг, приводимый в действие этими волокнами, может за 100 миллисекунд метнуть предмет. Пучок волокон спокойно поднимает 4 килограмма, а роботизированная рука, использующая такую «мышечную» систему, может крепко пожать человеческую кисть.
Технология называется электрофлюидные волоконные мышцы (electrofluidic fiber muscles). Внутри — два компонента, которые раньше существовали по отдельности, но никто раньше не додумался их объединить. Первый — тонкие актуаторы Маккиббена (мягкие трубки, которые сокращаются, как мышца, при заполнении жидкостью). Второй — электрогидродинамические насосы (ЭГД, EHD): крошечные устройства без движущихся частей, которые перекачивают диэлектрическую жидкость (не проводящую ток) под воздействием электрического поля. Каждый такой насос — толщиной с зубочистку, весом в несколько граммов.
Ключевой приём здесь — антагонистическая схема: один «мышечный» элемент сжимается, а второй при этом растягивается, как бицепс и трицепс в руке человека. В живой руке бицепс сгибает локоть, а трицепс его разгибает. Они работают парами, постоянно «подтягивая» и «ослабляя» друг друга. В роботе такая же пара «мышечных» волокон движет рычаг или сустав: когда один сокращается, другой тянется, и манипулятор плавно сгибается или разгибается. Между этими двумя волокнами стоит компактный насос, который качает жидкость из одной полости в другую, изменяя давление и заставляя волокна сокращаться или растягиваться.
Жидкость ходит по кругу внутри замкнутой системы. Больше не нужна внешняя емкость для раствора. Именно внешний резервуар с жидкостью раньше мешал маленьким электрогидравлическим (EHD) насосам выйти из лаборатории и применяться в реальных роботах: они были привязаны к громоздкой станции. Теперь всё компактно.
Эта технология может получить очень широкое применение. Прежде всего, она будет востребована в растущем рынке экзоскелетов, который сегодня оценивают примерно в 5–6 млрд долларов. Мягкие робот-захваты для промышленности — это ещё одна отдельная многомиллиардная ниша. Всё это нуждается в приводах, которые не такие громоздкие, шумные и капризные, как классические гидравлические системы. Новые тихие, лёгкие и масштабируемые искусственные мышечные волокна как раз и отвечают этому запросу: они позволяют делать экзоскелеты и роботы-манипуляторы компактнее, безопаснее и удобнее для массового применения.
Но это далеко не все области, где такие волокна могут пригодиться:
Медицина и реабилитация: протезы, экзоскелеты, устройства, помогающие ходить, сидеть и поднимать тяжести, а также мягкие манипуляторы и катетеры-роботы, работающие внутри тела человека.
Промышленность и логистика: мягкие захваты упаковщиков и сортировщиков, которые аккуратно берут яйца, фрукты, хрупкие детали и изделия с нежной поверхностью.
Поиск и спасение: устройства-«черви» и змеевидные конструкции, способные пролезать под завалы, в трубы, между обломками, а также подводные аппараты, исследующие рифы и подводные объекты.
Космос и сложные среды: системы, которые огибают камни, неровности и гибкие поверхности, не требуя жёсткой опоры.
Взаимодействие с человеком: социальные роботы, домашние и офисные помощники, а также образовательные системы, для которых критически важны безопасность и естественность движений.
Профессор Герберт Ши из Федеральной политехнической школы Лозанны назвал эту работу «значительным прорывом» и особо выделил одно свойство — отсутствие шума. Для протезов и носимой робототехники это критически важно: тихие приводы не мешают человеку, делают движение естественнее и не вызывают лишнего внимания.
Но эта технология одновременно стирает и «границу» между живым и машиной. Роботы, которые почти не шумят и двигаются так же плавно, как человек, становятся по-настоящему «телесными» и убедительными. Это решает одну задачу — сделать машину удобной и безопасной, — но порождает другую: как мы будем относиться к таким существам-машинам и где проводить черту между человеком и техникой.


