





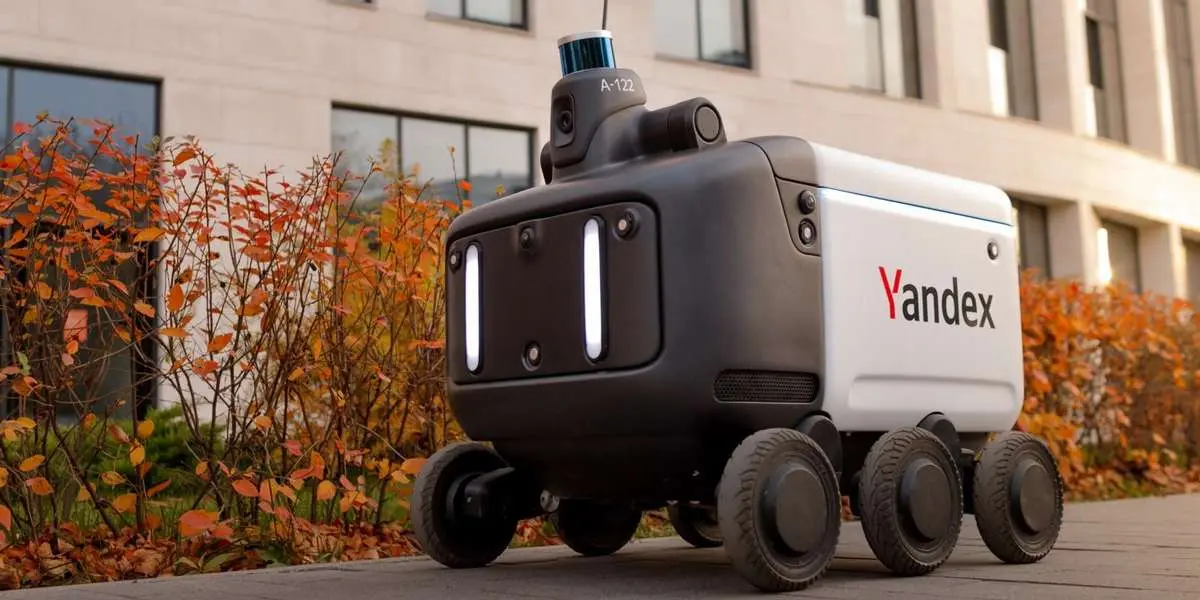
Ученые МФТИ (Московский физико-технический институт) разработали алгоритм POLAMP для роботов-беспилотников. Алгоритм планирует оптимальный маршрут беспилотников (от заданной начальной точки до места назначения) в пространстве с учетом различных препятствий, которые могут встретиться на их пути. Это как статические, так и движущиеся объекты (люди, транспорт). В ходе тестирования алгоритм POLAMP показал хорошие результаты: коэффициент успешности модели составил 92%.
Новый алгоритм в отличии от традиционных методов навигации использует одновременно локальное (сбор визуальной информации на небольшом расстоянии) и глобальное планирование (построение карты окружающей среды), опираясь на технологию обучения с подкреплением. Алгоритм POLAMP обучался в симуляторе имитирующем три вида местности: пустую, динамическую и статическую. В динамической среде использовали от 0 до 70 различных препятствий. Для каждого препятствия было сгенерировано 5 различных траекторий движения.
Благодаря такому обучению, POLAMP способен построить путь из начальной точки в конечную за один шаг планирования, аккуратно объезжая или пропуская движущиеся объекты на пути.
Исследование опубликовано в научном журнале Eeee robotics and automation letter.


