





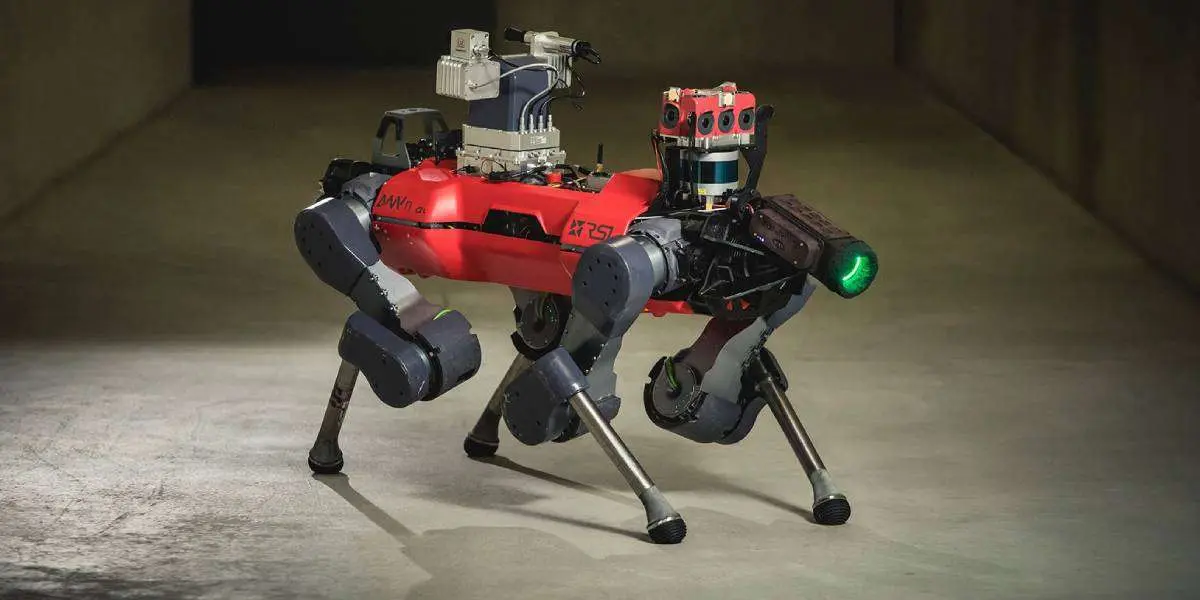
Робот-собака, разработанный исследователями из ETH Zurich, способен преодолевать препятствия, ориентироваться в сложной местности и заниматься паркуром. Команда заявила, что применила машинное обучение, чтобы обучить четвероногого робота ANYmal новым навыкам навигации и передвижения.
ANYmal использует метод проб и ошибок, адаптируя свою реакцию на препятствия в соответствии с предыдущим опытом. Робот использует свою камеру и встроенную нейросеть, чтобы определить характер местности и выбрать подходящую реакцию.
В ходе испытаний ANYmal продемонстрировал способность преодолевать препятствия с помощью динамичных маневров, таких как прыжки и подскоки, а также ориентироваться в завалах и других труднопроходимых местах, которые можно встретить на строительных площадках или в зонах стихийных бедствий.
Для навигации в зонах стихийных бедствий исследователи использовали машинное обучение, чтобы обучить ANYmal распознавать щели и углубления в грудах обломков, а также определять правильные маневры для реагирования на ситуацию.
"В результате, — заявила команда, — четвероногий робот стал лучше ориентироваться на скользких поверхностях или неустойчивых валунах".
В ближайшем будущем ANYmal можно будет использовать на строительных площадках или в других местах, где для людей существует высокий риск — например, для осмотра рухнувшего дома в зоне бедствия.


