





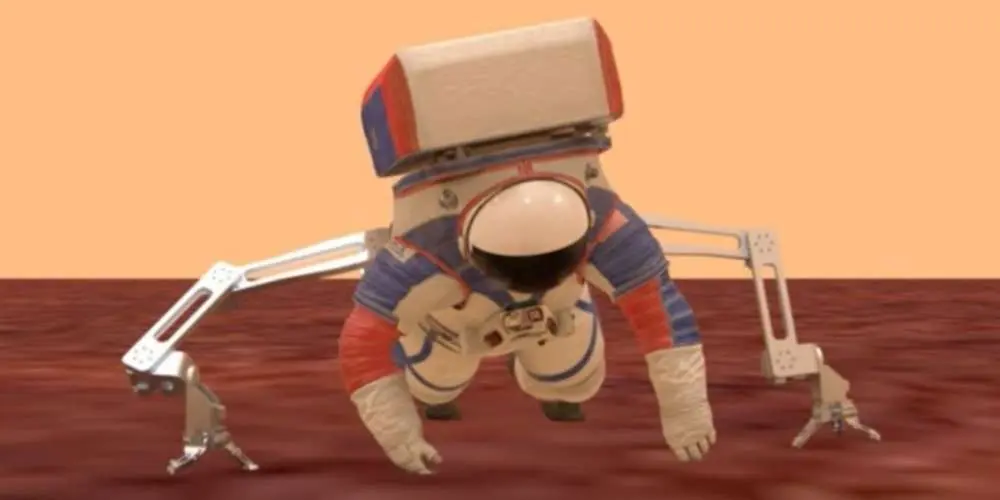
Инженеры Массачусетского технологического института (MIT) работают над созданием носимых роботизированных конечностей, которые смогут физически поддерживать астронавтов и помогать им вставать на ноги после падения. Эта система, названная Supernumerary Robotic Limbs или "SuperLimbs", будет размещена в рюкзаке, вместе с системой жизнеобеспечения астронавта, контроллером и двигателями для приведения конечностей в действие.
"Астронавты физически очень сильны, но на Луне, где сила тяжести в шесть раз меньше земной, но инерция все та же, им приходится нелегко. Кроме того, ношение скафандра является значительным бременем и может ограничивать движения", — говорит Гарри Асада, профессор машиностроения MIT. "Мы хотим обеспечить астронавтам безопасный способ встать на ноги, если они упадут".
Исследователи создали физический прототип, а также систему управления конечностями, основанную на обратной связи с космонавтом, использующим его. Предварительная версия была успешно протестирована. В ходе эксперимента выяснилось, что добровольцы, использующие SuperLimbs, вставали из положения сидя или лежа с меньшими усилиями, чем те, кто пытался встать самостоятельно.
Команда MIT предполагает, что SuperLimbs смогут оказывать физическую помощь астронавтам после падения и при этом помогать им сохранять энергию для выполнения других важных задач. Это изобретение может оказаться особенно полезным в ближайшие годы, когда будет запущена миссия NASA Artemis, в рамках которой планируется отправить астронавтов на Луну впервые за 50 лет. В отличие от исследовательской миссии Apollo, астронавты Artemis попытаются построить первую постоянную лунную базу, что будет физически сложной задачей, требующей многократных продолжительных внекорабельных операций (EVA).
Роботизированные конечности SuperLimbs были впервые представлены на Международной конференции по робототехнике и автоматизации IEEE (ICRA) 2024.


