





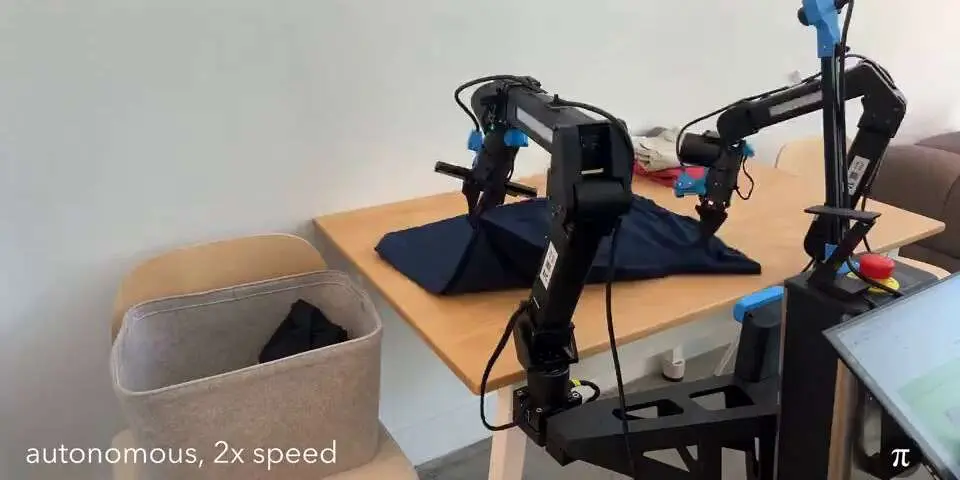
Компания Physical Intelligence представила π₀ (по-ноль) — новую базовую модель, призванную служить универсальным "мозгом" для роботов.
π₀ использует принципиально иной подход к управлению роботами по сравнению с традиционными методами. Вместо того чтобы создавать специализированное программное обеспечение для конкретных роботов и задач, π₀ стремится создать единую универсальную систему искусственного интеллекта (ИИ), способную управлять любым роботом для выполнения любой задачи.
В основе π₀ лежит PaliGemma от Google, модель зрения и языка (VLM) с 3 миллиардами параметров, которая обеспечивает основу для понимания визуальных и языковых сигналов. Модель дополнена еще 300 миллионами параметров, предназначенных для управления роботами, в результате чего общее количество параметров достигает 3,3 миллиарда.
В системе используется новая архитектура "согласования потоков", которая позволяет управлять роботом с высокой частотой — до 50 раз в секунду, что делает ее пригодной для выполнения сложных и требующих ловкости задач. Эта возможность отличает π₀ от предыдущих подходов, которые не могли обеспечить точное управление в реальном времени.

Одна из самых ярких демонстраций возможностей π0 — его способность складывать белье. Это далеко не тривиальная задача: вещи могут быть скомканы в бесчисленном множестве различных конфигураций, и их аккуратное складывание требует тонкой оценки и адаптации. Physical Intelligence настроил π0 на основе специализированных данных для решения этой конкретной задачи. Модель продемонстрировала способность автономно забирать белье из сушилки, класть его на складной стол и аккуратно складывать каждый предмет. Примечательно, что если в процесс вмешивалась внешняя сила — например, человек пытался отвлечь робота в середине задачи, — π0 мог восстановиться и успешно продолжить работу.
Робот π0 был настроен и на другие задачи, похожие на домашние, например, на уборку столов. В одном из примеров робот не только собирал посуду и мусор, но и демонстрировал новые стратегии — например, стряхивал мусор с тарелок, прежде чем сложить их в корзину для мусора, — что свидетельствует о продвинутом уровне понимания ситуации.
Хотя π₀ представляет собой значительное достижение, компания признает, что она все еще находится на ранней стадии. Physical Intelligence активно сотрудничает с робототехническими лабораториями и компаниями, чтобы усовершенствовать аппаратную часть и расширить возможности модели за счет дополнительных данных для обучения.
Работа Physical Intelligence над π₀ предполагает, что в будущем роботов можно будет программировать с помощью команд на естественном языке, а не специализированного кода. Это может значительно упростить развертывание роботов в различных отраслях и сферах применения.


